
物理AI,正在突破硬件极限
面向规模化落地的物理AI竞赛已经打响。但打造这类基于传感器的系统,要求工程团队同步、持续攻克一系列技术难题。分析师预测物理AI市场将迎来大幅增长,自主系统有望从根本上重塑交通、制造、医疗、能源等众多行业。普华永道预估,到2030年,全球物理AI市场规模有望达到约4300亿欧元,足以体现自主系统在多行业的商业潜力。
新思科技汽车与物理AI接口IP高级总监Licinio Sousa表示:“物理AI系统已经从汽车领域拓展到机器人、无人机领域,这类应用的开发瓶颈覆盖整个系统。AI正在从数据中心走向边缘;机器人、无人机、车辆等设备的核心诉求是自主运行、隐私保护、个性化、更快响应,以及降低对云端的依赖。”
待攻克的技术难题繁多且相互关联:需要提升存储容量与带宽、降低延迟和功耗、延长产品寿命、完成安全验证。更棘手的是,解决其中一项问题,很可能在其他环节引发新问题。
专用架构
要打通这些系统性瓶颈,需要高度专用的软硬件,针对特定场景做优化。
Arteris执行副总裁、首席产品与营销官兼安全解决方案总经理Michal Siwinski说:“我们需要讨论面向特定负载定制、高度适配的算力方案,这也是物理AI最有看点的地方。负载需要和硬件深度适配。本质上我们回归传统意义上的ASIC—— 面向特定应用、极致优化,而非通用化方案。这类趋势已经初现。后续值得关注的是,针对细分场景的轻量化系统如何在软件、硬件、负载之间持续迭代,毕竟AI模型的迭代速度远快于硬件。”
自主机器人系统和自动驾驶汽车共享部分技术,尤其是感知与控制模块,但每种物理AI场景都存在独有的挑战。
美光科技汽车方向资深系统架构师Vasanthan Karunanithy在近期JEDEC汽车论坛上表示:“机器人并不是一套全新的AI栈。它从ADAS系统继承实时感知、路径规划、运动控制能力;从智能柜设备继承自然语言理解、上下文推理、人机交互能力。在具身智能里,更大难点是同时运行这两类负载,并完成信息交互。这是两个赛道的共性。但二者也有差异,决定了通道规格的不同。自动驾驶车辆运行在相对结构化的道路环境,供电来自大容量车载电池。而机器人工作在无规则的三维环境,需要维持多个自由度,完成物体操作、保持平衡,还要理解指令。并且它的供电能力远弱于汽车。”
不同场景之间差异巨大:自动驾驶车辆依托成熟交通基础设施,但要应对不可预判的路况;人形移动机器人需要在非结构化环境中导航、协调操作与平衡,功耗预算更加紧张;工业机器人一般在受控环境运行、可接入固定电源。这些差异,很难用一套架构适配所有物理AI设备。
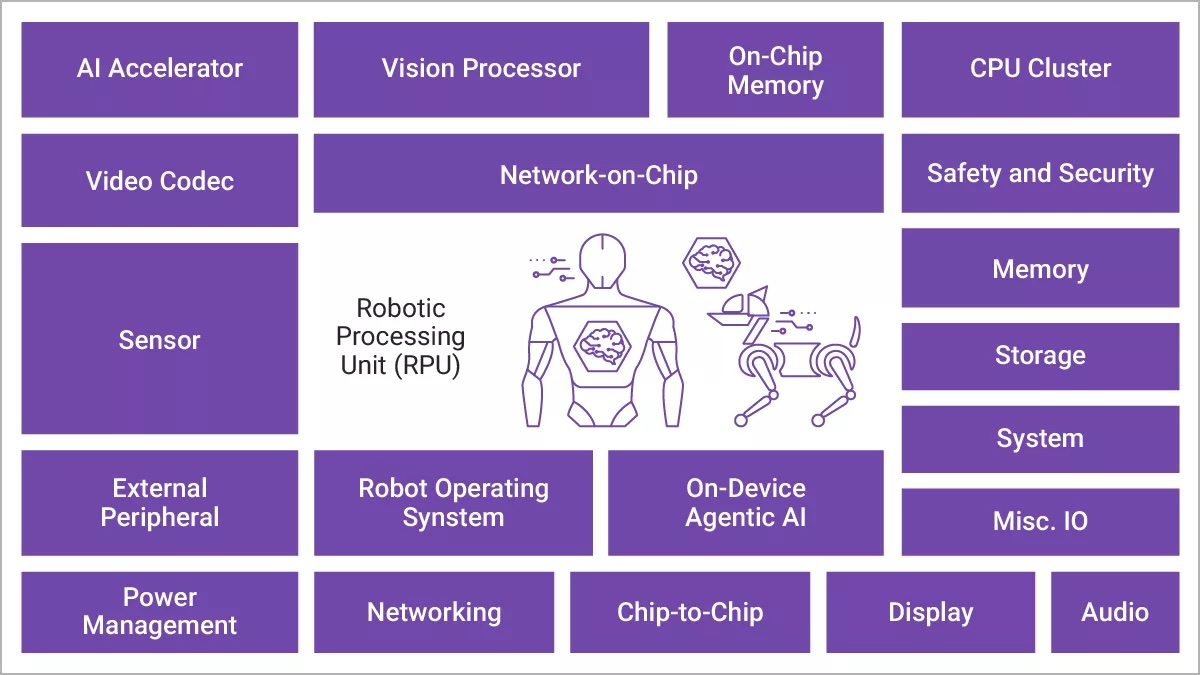
架构设计必须从一开始就把这些需求纳入考量。
Sousa称:“随着负载和模型持续迭代,我们已经看到面向各类设备定制的专用芯片。客户持续推进视觉 - 语言 - 动作(VLA)大模型的开发。落到硬件层面,意味着更强的算力与AI引擎。同时,场景的多样化让单一大一统架构难以适配,行业开始转向芯粒方案:依托UCIe接口,根据场景需求灵活扩展算力、AI、存储与I/O。”
芯粒是物理AI平台可扩展的一条可行路线,尤其适合异构算力、存储、I/O需求复杂,需要先进封装的场景。但定制封装、散热设计、裸片间通信,也会抬高成本与复杂度。对于功耗、体积、成本受限的小型高集成系统,单片SoC依然是优选。
软硬件都要受到这些约束。西门子EDA EDA AI & Solido产品负责人Sathish Balasubramanian表示:“传感器会越来越场景化,需要匹配具体应用、做定制化,上层还要配套软件层。我常开玩笑说,现实世界所有信号本质都是模拟信号,我们要把它抽象成数字信号,所以冗余设计至关重要。传感器技术已经成熟,视觉、热成像、压力、雷达等感知方案都已落地。更关键的是保证传感器在复杂环境稳定工作,要么避免环境干扰带来性能衰减,要么内置冗余机制。”
当然冗余的效果有前提:器件能够独立失效,并且系统可以识别故障、做出响应。单纯叠加传感器并不能保证可靠运行,尤其是环境干扰会同时影响多个传感器的时候。
针对负载、场景定制算力架构,同样需要取舍。亚德诺半导体汽车业务副总裁Yasmine King说:“智能单元放在距离感知源多近的位置,一直存在权衡。分布式智能会增加固件升级难度;集中式架构支持统一OTA升级、便于修复,但在需要极速响应数据时,容易产生延迟。比如车辆前方突然冲出行人,系统必须极快响应。所以智能单元的部署位置,取决于采集的感知信息类型,以及响应时效要求。”
算力位置的选择,不只是算力性能问题,还要平衡响应延迟、通信带宽、功耗、可升级性,以及分布式组件协同。集中式算力便于管理;本地处理可以降低通信时延,在断连时保留核心功能。
物理AI的存储墙
存储容量、带宽、延迟、能耗,是物理AI的核心瓶颈,部分存储器件还存在供给压力。难点不在于堆砌足够多存储芯片,而是在严苛的功耗、散热约束下,设计一套可以支撑高负载AI任务的存储子系统。
Sousa提到:“海量模型参数,需要在存储、内存、计算单元之间存放和传输,这就是常说的存储墙。随着模型占用内存持续增大,DRAM需要LPDDR6这类超高速接口,不再成为算力的瓶颈。”
性能还和数据访问模式、延迟、数据复用、缓存容量、内存控制器效率、数据搬运能耗相关。如果负载受限于存储层级里其他环节,单纯提升原始带宽收益有限。
面向负载定制系统设计,有助于缓解存储压力。Balasubramanian说:“匹配需求的存储、算力、冗余设计,全部控制在散热和功耗区间内,是核心。可以打个比方:普锐斯不需要100加仑油箱,只需要10加仑。存储也是同理,不必配置超大DRAM,搭配充足缓存、片上SRAM。关键数据放在DRAM,其余数据按需调度到闪存或SRAM。从DRAM、SRAM到算力单元的缓存一致性链路,是物理AI的重点。”
不同存储技术取舍明显:片上SRAM与缓存读写快,但容量受芯片面积、成本限制;外部DRAM容量更大;闪存用于存放模型、固件等不需要常驻内存的非易失数据。
在不同存储层级之间调度数据,可以降低容量需求,但会带来传输开销与延迟。缓存一致性是保证多份缓存、内存数据一致,而不只是简单搬移数据,同样会增加开销。工程师需要结合工作集、数据局部性、访问频率,分配各层级存储容量。
汽车存储领域的技术革新,大概率会成为物理AI解决存储问题的重要参考。
Imagination Technologies产品管理高级总监Rob Fisher表示:“目前机器人的大部分需求,都和汽车方案高度同源。很多汽车厂商的芯片同时面向汽车和机器人平台。4bit、6bit、8bit数据格式支持,对边缘嵌入式应用的存储带宽、内存占用很有帮助。数据中心场景对这点不敏感,但边缘场景不一样:数据中心可以用低位宽在有限内存里跑更大模型;汽车、机器人场景更多是反过来,用低位宽压缩模型规模,降低所需内存与带宽。”
低精度量化可以减少模型存储占用、降低带宽需求,非常适合嵌入式AI。但效果取决于加速器能否高效支持该数值格式,以及量化后精度能否满足应用要求。6bit这类格式还会带来数据打包、实现层面的额外开销,如果硬件没有针对性优化,收益会打折扣。
闪存同样在自主系统的存储管理中扮演关键角色。
Sousa说:“DRAM受容量、功耗、供货约束。更高的存储带宽可以缩短模型加载时间,同样的DRAM预算就能承载更大模型。这类设备依靠电池持续运行,大多没有主动散热,每一次数据搬运都会消耗电力、引入延迟。所以机械、电子、软件各环节都要控功耗、提效率。MIPI、UFS、LPDDR、PCIe等接口内置对应的机制,支持突发数据高速传输,之后进入长时间低功耗休眠。”
更快的非易失存储可以缩短模型加载时延;搭配模型分割、权重流式加载方案,有限DRAM也能运行总规模超过常驻内存上限的模型。但存储带宽提升,不会增加同一时刻DRAM能容纳的数据总量。
数据传输接口的功耗管理机制、工作特性各不相同,效率取决于规格、实现方式、传输模式以及进入低功耗状态的机会。
如果物理AI市场规模足够大,需求持续存在,未来或许会催生全新存储品类或是现有存储的衍生版本。
Rambus院士、杰出发明家Steven Woo说:“存储是物理AI的核心器件。一部分场景直接沿用现有存储;但如果部分赛道体量足够大,就有可能催生专属存储或者衍生版本,HBM就是先例。更早之前LPDDR出现前,手机只是挑选低功耗版本的DDR;市场做大之后,厂商才推出专门的器件。物理AI有潜力成长为足够大的市场,如果需求足够独特,就有可能诞生新存储。”
能不能出现专属存储,取决于市场规模和需求的一致性。和数据中心不同,物理AI覆盖的场景在成本、容量、耐久度、带宽、温度、能效上差异极大。这种多样性,一部分赛道会选择改造现有存储,另一部分会走向专用方案。
边界场景验证
保证系统在罕见、意外工况下安全运行,是另一大难题。物理AI落地到重型设备、医疗设备等高安全等级产品前,验证环节尤为关键。
西门子的Balasubramanian表示:“量产前的验证闭环,是物理AI落地最关键的一环。如果遇到大规模断电、地震、光纤断连、供电中断,边缘设备该如何应对?在传感器附近部署算力、存储与智能单元至关重要。开发者需要基于场景优先级制定策略:工业产线什么时候停机、什么时候上报告警、什么时候触发警报,这些都要在传感器端本地处理。”
这类场景说明,安全关键功能不能一直依赖云端连接或者集中式决策。当通信、供电故障时,本地处理需要识别故障、触发保护动作,让设备进入预设安全状态。
验证(verification)和确认(validation)侧重点不同:验证确认设计是否满足规格要求;确认检验系统在真实工作环境下行为是否合规。安全保障还需要危害分析、故障注入测试、共因失效评估,以及符合相关标准的证明材料。
系统设计需要在软硬件全栈建立可信机制,安全等级匹配对应场景。
辅助机器人初创公司ATDev联合创始人Owen Kent说:“轮椅这类物理AI应用,有专属需求。硬件要经过严苛的质量管理体系测试、第三方电磁兼容测试。无论是否定制硬件,安全都必须可验证。”
开发者既要测试器件正常工况表现,也要评估传感器劣化、通信中断、异常输入等可预见风险下整机的响应。单器件测试通过只是基础,不等于整机安全达标。
结语
物理AI的现实约束贯穿从感知到执行的整条链路。设计者需要让模型、硬件匹配任务,在功耗、散热预算内完成数据搬运,并且验证环境变化、断连时设备的行为。单纯提升算力,没有配套系统支撑,意义有限。
Balasubramanian建议:“从传感器、处理器到执行器,整条链路优先采用基于标准、低功耗、经过验证的接口。它们带来可预期的行为、生态互通,以及流片验证成熟的基础模块。”
MIPI相机安全框架就是典型案例,融合相机服务扩展CSE 2.0与配套安全规范。CSE 2.0支持CSI-2相机数据完整性保护与可选加密;整套框架还覆盖成像组件身份认证、安全会话建立。
他解释:“这套方案给相机数据提供端到端安全,从图像传感器到SoC,覆盖完整性、认证、保密性。同时给开发者灵活选项,把算力开销、传输量、功耗、延迟降到最低,安全策略按需配置,而不是统一按最坏场景设计。”
保密性是可选能力,防护等级取决于启用的安全服务与配置。开发者可以在防护强度、算力开销、功耗、延迟之间做权衡,不用对所有数据流施加同等防护。
自主设备不只是要能力更强,还必须在真实约束下可靠稳定。对物理AI而言,节约存储、功耗、带宽的架构选择,同时要支撑可预期的运行表现、抗故障能力,以及大规模落地所必需的安全保障。
本文转自媒体报道或网络平台,系作者个人立场或观点。我方转载仅为分享,不代表我方赞成或认同。若来源标注错误或侵犯了您的合法权益,请及时联系客服,我们作为中立的平台服务者将及时更正、删除或依法处理。






联系电话:
010-61853490
新闻投稿:
server@icviews.cn
商务合作:
business@icviews.cn
问题反馈:
19800315212(微信同号)


半导纵横公众号

半导纵横小程序