
不靠晶体管!这款芯片靠流动水流存储信息
就像褶皱床单上的折痕、新踩过的沙滩上的脚印一样,部分材料能够留存自身经历的痕迹。耶鲁大学研究团队现已证实,水流及其他流体构成的网络可以像计算机芯片一样存储记忆。这项创新有望用于机器人控制,还能帮助人们理解部分简单生物的记忆机制。相关研究成果发表于《Physical Review X》。
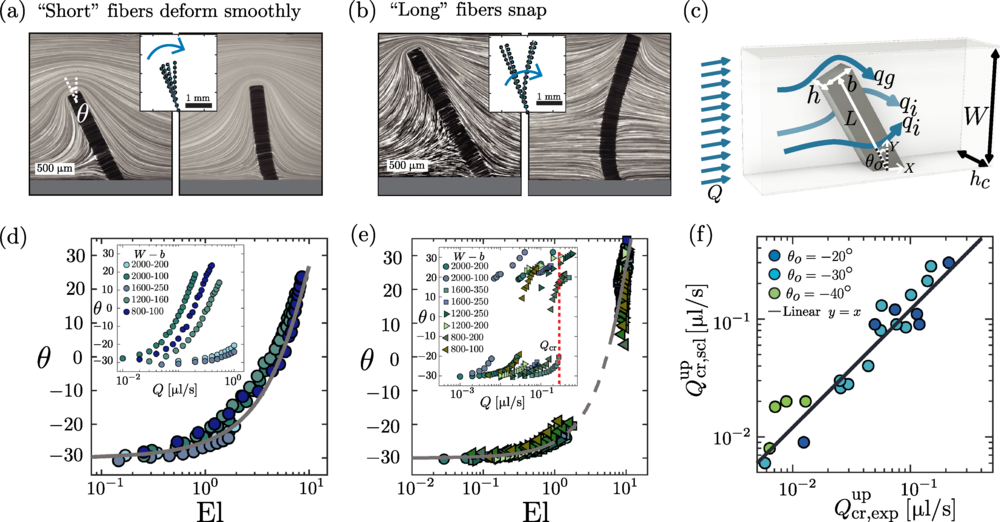
目前已有的实验实现方案以固态力学系统为主,这类系统的双稳态一般依靠屈曲、突跳或几何不相容等结构方式实现。但该研究通过流体力学途径实现了迟滞子物理效应。一根固定在微流控通道内的弹性纤维,借助非线性弹性流体动力反馈实现双稳态:黏性载荷使纤维发生形变,形变改变流体阻力,流量重新分配又反过来改变载荷。这种反馈形成流体迟滞子,其产生由几何控制参数中的尖点突变决定。一条并联旁路通道相当于几何载荷线,既可以改变双稳态特性,甚至能够消除双稳态,同时还能在纤维之间传递长程流体相互作用。
在纤维阵列中,调整单一几何参数,系统就能从具备回点记忆、单元互不作用的Preisach体系,过渡到存在相互作用的体系。后者具备和构型相关的阈值、多向切换路径,其投影轨迹会穿越独立Preisach体系的包络线。上述研究成果搭建起一套无源流体力学方案用于构建迟滞子网络,该体系中的记忆效应源自流固反馈以及全局流体约束。
柔性纤维,记住流体过往流动状态
在Amir Pahlavan教授的实验室中,研究人员制作了一款小型芯片,芯片内设有多条微通道,通道深度约为人类头发直径的一半。通道内布置了一系列柔性微纤维,阻挡流经通道的流体。流体产生的压力能够让纤维在两种状态之间切换,进而改变流体的通行方式。
这套机制可以形成关于过往流体流动的 “记忆”:每根纤维当前状态由它自身的历史状态决定;多根纤维组合在一起时,状态还会互相影响。每根纤维具备两种稳定形态,可以代表数字0或1,和计算机存储器里的比特位原理类似。
计算机一般依靠电子存储器件保存信息。而这项研究证明,流体过往流动的信息,也可以存储在柔性纤维的形态之中;当流体流动条件改变时,纤维会被动完成状态切换。
论文第一作者、Pahlavan实验室研究生Abhineet Rajput表示:“传统微流控技术依赖有源器件,而这套系统利用微纤维实现信息的被动存储。这些纤维之间还能产生相互作用,也就是彼此改变对方的物理状态,从而让整个系统形成复杂的集体记忆。”
软体机器人的流体大脑
该技术的一个潜在应用场景是软体机器人。这类机器人可在传统硬件设备无法工作的环境中运行。在这套系统里,流体流速与压力可以替代电流;微纤维充当阀门,微通道则作为通路。
机械工程助理教授Pahlavan说:“在很多这类环境中,电磁干扰等问题会导致电子器件无法工作。所以我们的设想是,设计一套全流体控制器,集成到软体机器人内部,充当机器人的大脑。”
从信息存储到物理学习
研究团队长期关注的一个方向是:能否对这类流体网络做训练,使其完成特定任务。这会把研究从单纯的信息留存拓展到物理学习—— 通过训练改变系统响应,从而得到预期结果。
该研究也能帮助科研人员深入理解真菌、植物根系、黏菌等生物的记忆与学习机制。黏菌是无脑单细胞生物,却能找出迷宫中的最短路径。
本文转自媒体报道或网络平台,系作者个人立场或观点。我方转载仅为分享,不代表我方赞成或认同。若来源标注错误或侵犯了您的合法权益,请及时联系客服,我们作为中立的平台服务者将及时更正、删除或依法处理。






联系电话:
010-61853490
新闻投稿:
server@icviews.cn
商务合作:
business@icviews.cn
问题反馈:
19800315212(微信同号)


半导纵横公众号

半导纵横小程序