
龙芯2K3000打通ROS2全栈
近日,龙芯中科宣布基于自研智能机器车完成ROS2 Jazzy版本的全栈移植。整车由龙芯2K3000处理器统一调度,芯片采用12纳米制程,集成8个自主LA364E核心,主频最高2.5GHz,内置LG200 GPGPU,8位定点峰值算力8TOPS。
此次验证贯通建图定位、手柄遥控、机械臂控制与深度视觉抓取四条链路,形成一套可复用的开发方案。
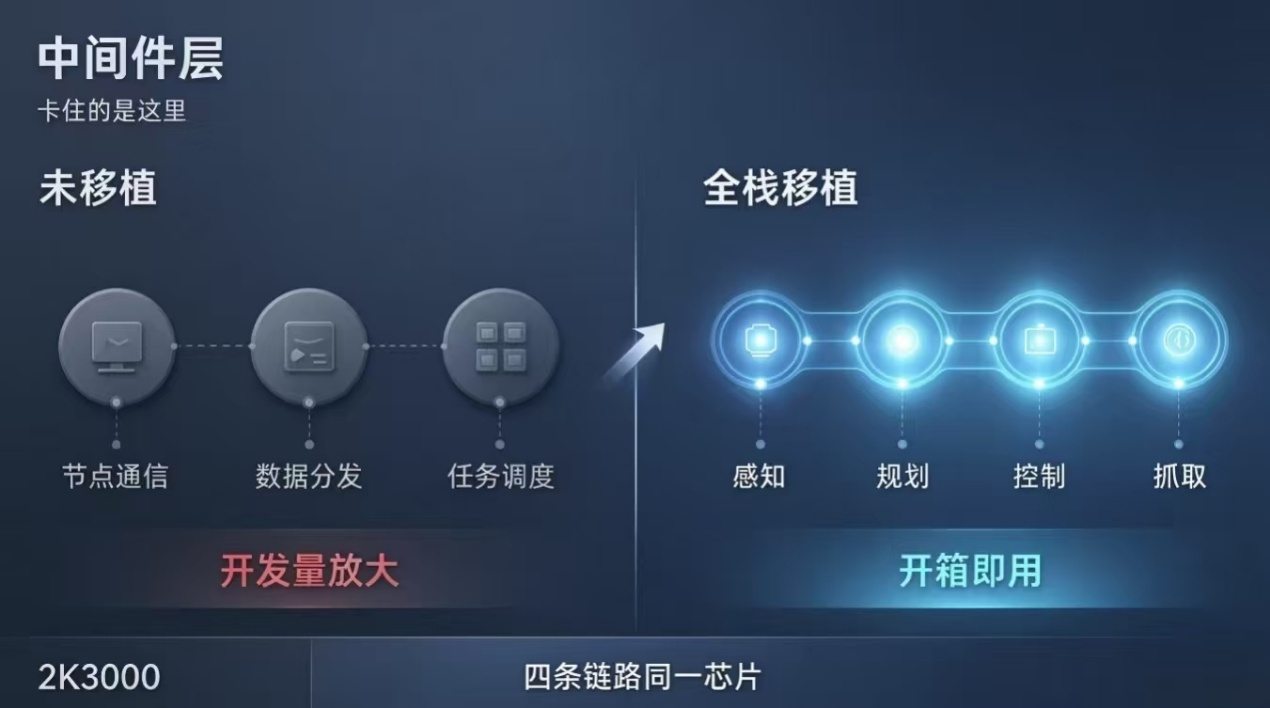
ROS2全栈适配,卡住的是中间件层
机器人主控芯片的选型,过去大多围绕算力峰值展开。但在实际开发中,最先消耗团队时间的往往不是算力不够,而是中间件层的适配不全。
ROS2承担传感器数据、规划算法与执行器指令之间的连接,涵盖节点通信、数据分发与任务调度。一套芯片如果没有完成ROS2的完整移植,开发团队就需要在硬件平台上从底层通信做起,软件开发工作量会显著放大。
龙芯此次把感知、规划、控制、抓取四条链路跑在同一颗2K3000上,验证的正是这套中间件在芯片上的运行完整度。对于面向移动机器人、工业自动化或智能仓储的原型开发来说,拿到的是一套和芯片匹配的已经连通的软件通路,能直接进入应用开发环节,不必从底层通信搭起。
8核承担分层调度,8TOPS支撑端侧推理
ROS2全栈能够跑通,前提是芯片的算力结构匹配机器人负载的分层特征。建图定位对单核实时性要求高,目标检测依赖AI加速单元,运动规划持续消耗指令吞吐,三类负载对资源的需求并不一致。
2K3000的8个LA364E核心共享6MB二级缓存,龙芯官方公布的实测数据显示,2.5GHz主频下SPEC CPU 2006 Base单核定点分值为30分。这一单核成绩放在工控芯片的评价体系里,足够应对ROS2 Jazzy对节点调度和实时响应的基本要求。
LG200在图形加速之外提供AI加速能力,单精度浮点峰值256GFLOPS,8位定点峰值8TOPS。8TOPS的档位用于目标检测模型在端侧的推理,峰值算力不等于实际推理吞吐,但对移动机器人和轻量级抓取任务来说,处在够用且不冗余的区间。接口层面,PCIe 3.0、USB 3.0、SATA 3.0与CAN-FD为多路外设接入留出了余量。
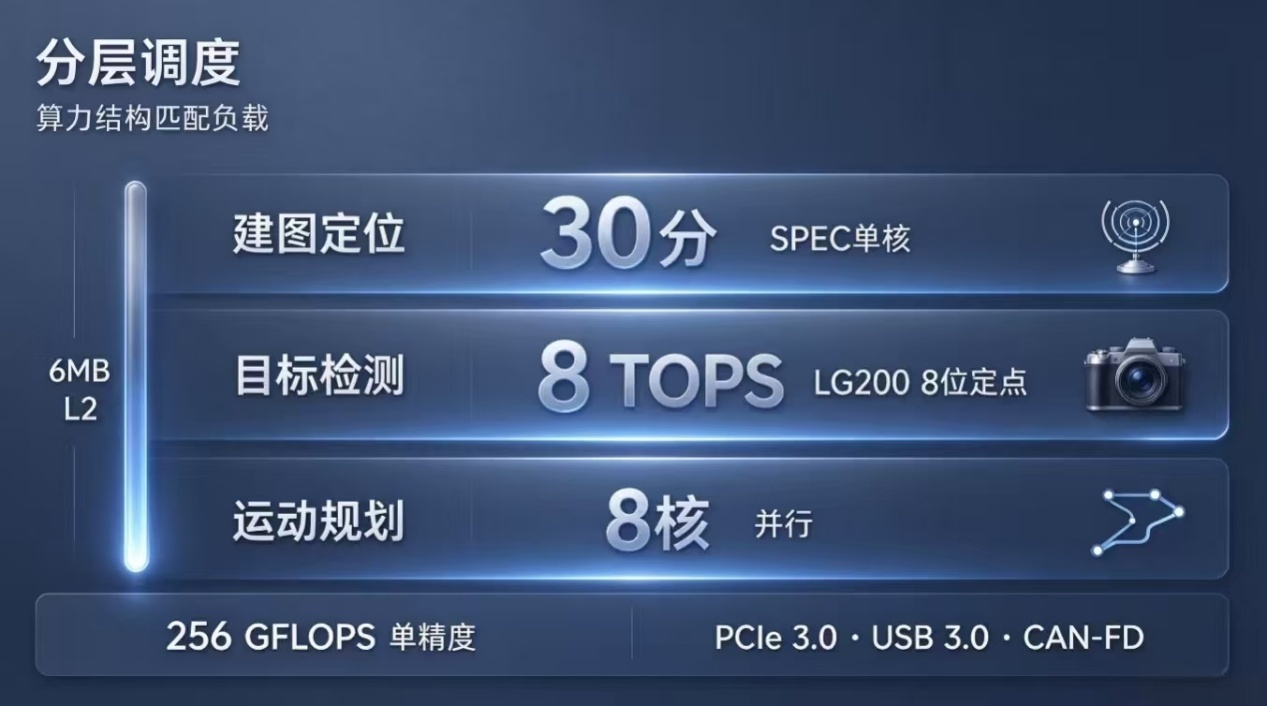
这些规格对应的是ROS2全栈中不同层级的负载,单核性能保障节点调度与实时响应,AI算力承接目标检测推理,接口扩展支撑多传感器接入。具备这三项基础能力,全栈移植才有稳定可运行的硬件基础。
四条链路并行,验证资源调度余量
算力规格给出的是上限,四条链路同时运行才能暴露调度上的真实约束。龙芯公开的验证覆盖感知、运动、规划、抓取四个环节,每个环节对应一类需要持续占用处理器资源的任务。
感知链路采用双模方案。车身侧面的激光雷达负责平面感知与实时建图,龙芯针对室内场景做了参数校调,配合里程计互补提升定位稳定性。机械臂末端的Gemini深度相机同时输出彩色与深度图像,为抓取提供三维坐标引导。两条链路并行运行在同一颗2K3000上,考验CPU在中断响应与数据吞吐之间的余量。
底盘控制对外设实时响应提出另一重约束。麦克纳姆轮通过组合四个电机转速实现全向运动,主控板直插USB手柄,自研转换程序把摇杆量翻译为速度指令,并设置死区过滤与安全使能键。一旦手柄输入到电机执行的延迟失控,全向运动就失去了操作价值。
运动规划环节运行ROS2生态中的MoveIt框架。MoveIt把底盘、雷达、相机与机械臂收进同一套坐标系,机器车抵达点位后由规划器计算关节路径并绕开障碍物。路径搜索与碰撞检测是CPU消耗集中的部分,8核提供的并行空间让规划计算不至于挤占感知与通信资源。
手眼协同是整套验证的最终闭环:六轴机械臂末端安装夹爪,Gemini相机随臂运动构成eye-in-hand系统,先识别目标三维位置,再由主控规划路径并下发关节指令完成抓取。机械臂同时支持手柄示教与动作组录制回放,换料或换工位不需要重新编程。
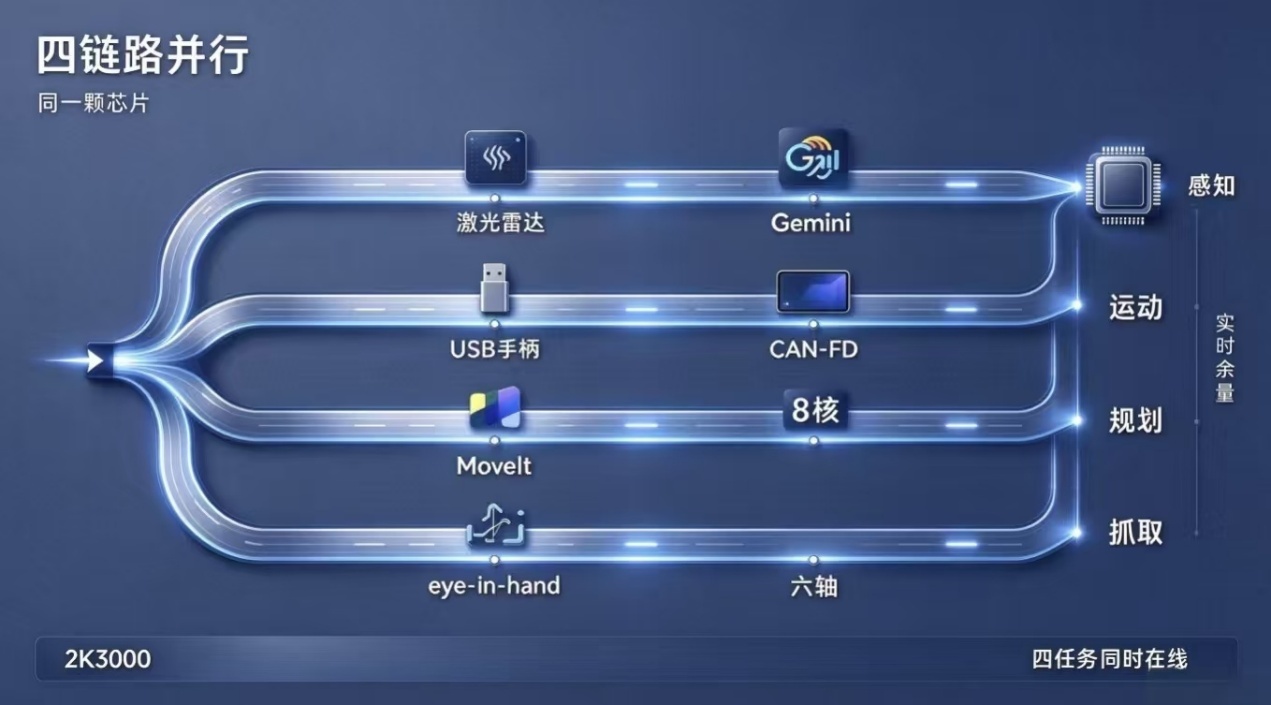
能否让感知、规划、控制、抓取四类任务同时保持实时响应,是全栈移植落地的关键。2K3000通过的正是这一层验证。
落地项目跑通,全栈验证补上软件通路
ROS2全栈移植验证的是软件通路,2K3000在机器人领域的落地信号此前已经出现。华龙讯达基于2K3000与工控级鸿蒙操作系统推出了工业机器人专用控制器JIC RoboPLC,面向焊接、搬运、装配等场景。宇树科技的新一代仿生人形机器人也采用了2K3000用于控制与数据处理。
从工业控制器到人形机器人平台,2K3000的覆盖面已经超出单一工控板。但真正的优势,仍然是ROS2全栈这条软件通路。
2026年,ROS2 Jazzy在英伟达Jetson和Qualcomm平台上已有官方或生态支持,主流开发框架的适配正在成为芯片进入机器人供应链的基础条件。龙芯2K3000的8TOPS档位放在英伟达和高通的机器人产品线面前并不占优,它切入的是另一个维度:一颗面向工控场景设计的芯片,在ROS2这条主流中间件通路上做到开箱即用,缩短从原型到产品的软件适配周期。
龙芯2K3000的验证说明,自主架构的工控芯片已经完成了软件适配中周期较长的中间件环节。接下来要看的,是这套方案在真实产线和批量产品中的落地节奏,以及系统实时性监测和三维目标定位等工程能力的补齐进度。
本文转自媒体报道或网络平台,系作者个人立场或观点。我方转载仅为分享,不代表我方赞成或认同。若来源标注错误或侵犯了您的合法权益,请及时联系客服,我们作为中立的平台服务者将及时更正、删除或依法处理。






联系电话:
010-61853490
新闻投稿:
server@icviews.cn
商务合作:
business@icviews.cn
问题反馈:
19800315212(微信同号)


半导纵横公众号

半导纵横小程序